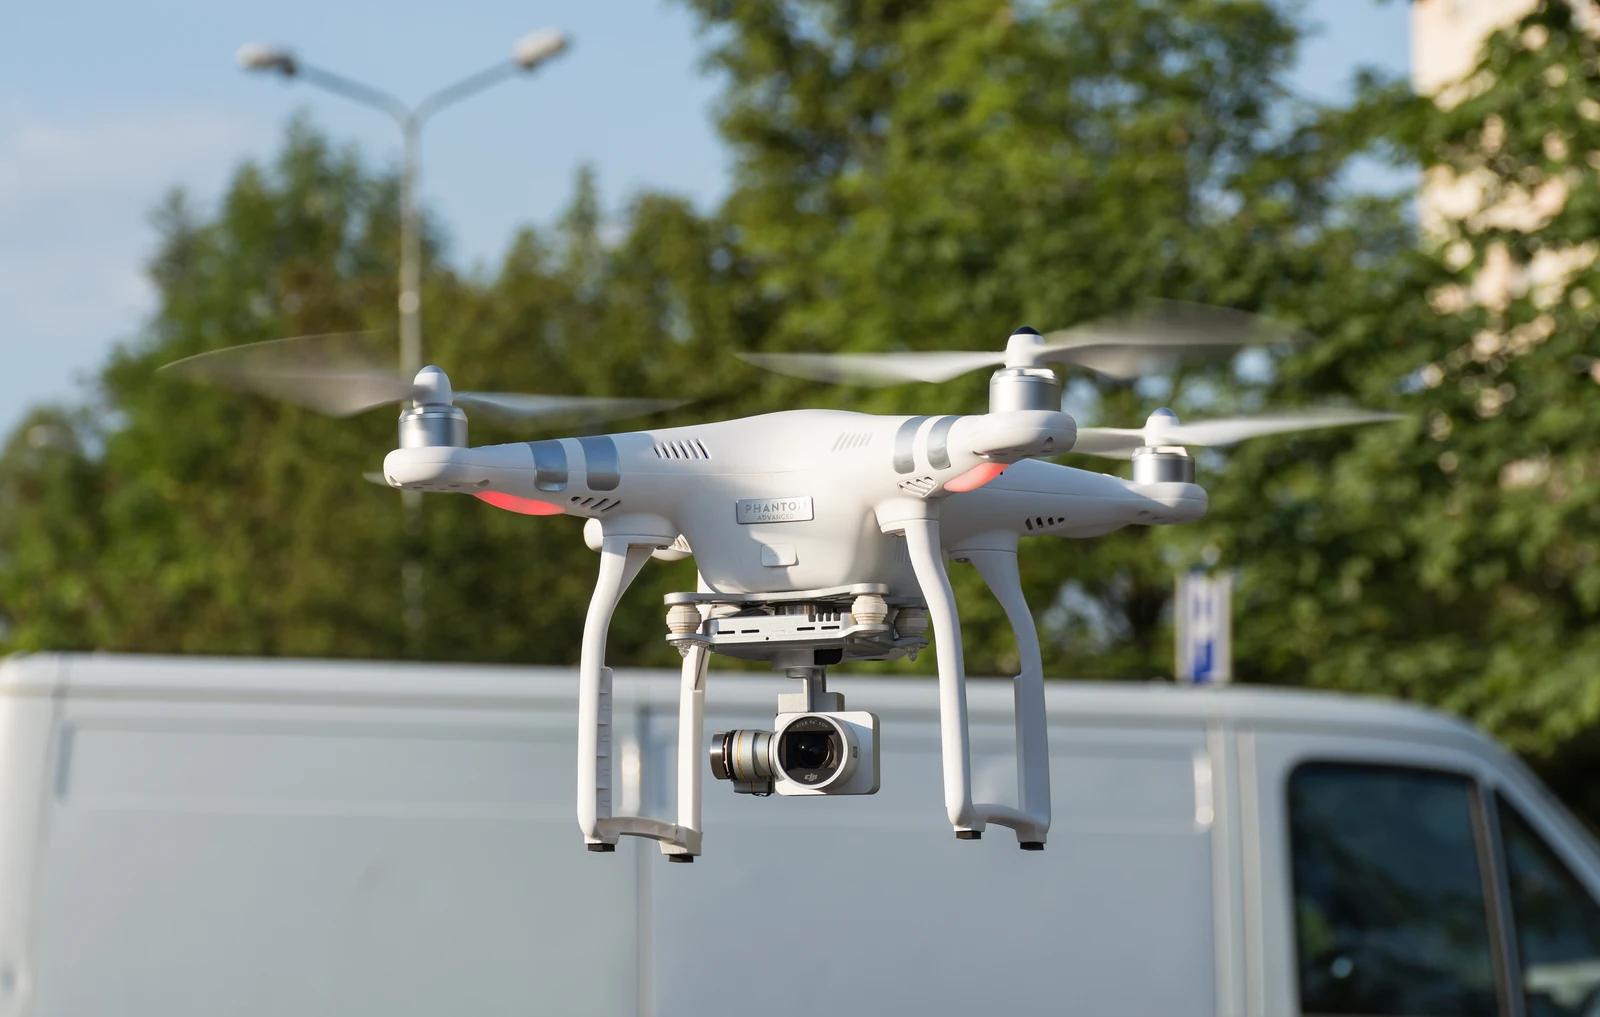
Un dron puede calcular una ruta libre de obstáculos y encontrarse un segundo después con un objeto que entra en ella. SANDO, un sistema de planificación presentado por el MIT el 7 de octubre, incorpora el tiempo al cálculo de los espacios seguros. Su propuesta es construir trayectorias en entornos desconocidos donde hay obstáculos móviles, manteniendo garantías matemáticas bajo las hipótesis que utiliza el modelo.
El trabajo combina análisis formal, simulaciones y doce vuelos de prueba con un vehículo real. El equipo comunica que evitó los obstáculos dinámicos en esos ensayos. Ese resultado debe leerse dentro del experimento, sin convertirlo en una promesa de que cualquier dron podrá atravesar un incendio o una ciudad sin riesgo de colisión.
La investigación se publica en IEEE Transactions on Robotics. Entre sus autores se encuentra Jesús Tordesillas, de la Universidad Pontificia Comillas, junto con investigadores del MIT. El problema que abordan no requiere que el robot conozca de antemano un mapa completo, aunque sí necesita información y límites sobre el movimiento posible de los obstáculos.
El espacio seguro también tiene fecha
Una ruta geométrica indica por dónde pasar. Una trayectoria añade cuándo ocupará el vehículo cada posición. Esa diferencia resulta decisiva cuando los objetos se mueven. Un pasillo libre ahora puede dejar de estarlo cuando el dron llegue. Al revés, un espacio ocupado puede abrirse más tarde, aunque aprovecharlo exige razonar sobre cómo evoluciona.
El artículo de SANDO construye corredores seguros que cambian con el tiempo y optimiza el movimiento dentro de ellos. La explicación pública utiliza una idea accesible: si conocemos un límite de velocidad de un obstáculo, podemos calcular una región a la que podría llegar en un intervalo. El planificador mantiene la trayectoria fuera de esa región cuando corresponde.
Ese límite no es un detalle menor. Si un objeto se mueve más rápido de lo supuesto o si los sensores no permiten detectarlo según las condiciones del sistema, la interpretación de la garantía debe revisarse. Una demostración matemática establece lo que ocurre dentro de un modelo con hipótesis. Su aplicación física requiere comprobar que el entorno y el vehículo respetan esas hipótesis.
La comparación con una persona que cruza una puerta ayuda a entenderlo. No basta con observar que el hueco está libre: también conviene considerar a quien se acerca desde un lateral. En un robot, esa precaución debe traducirse en medidas, tiempos y márgenes calculables. El objetivo es que la planificación conserve una región de movimiento admisible mientras cambia lo que rodea al vehículo.
Decidir otra vez sin detenerse a calcularlo todo
El dron actualiza su percepción y vuelve a planificar durante el recorrido. Eso exige que el cálculo termine a tiempo. Una solución excelente que llega después de que el obstáculo cambie de lugar tiene poca utilidad. Por ello los métodos de planificación buscan equilibrar seguridad, eficiencia y coste computacional.
SANDO utiliza un mecanismo para alejarse de zonas con concentración de obstáculos y después refina la trayectoria dentro del corredor permitido. La información del proyecto técnico permite observar ese recorrido y sus pruebas. Es una arquitectura que divide el problema en decisiones relacionadas, en lugar de intentar explorar exhaustivamente todas las rutas posibles en cada instante.
El antecedente de investigación del laboratorio sobre planificación en entornos complejos ayuda a situar esta dificultad. Los robots necesitan interpretar datos incompletos y convertirlos en movimientos que sus motores puedan ejecutar. Una ruta no debe ser solo despejada: también tiene que respetar límites físicos de velocidad y aceleración, además del tiempo disponible para reaccionar.
Las pruebas con un vehículo real añaden evidencia frente a una simulación aislada. Introducen sensores, ordenador embarcado y ejecución física. Aun así, doce vuelos constituyen un conjunto acotado. Para describir una aplicación más amplia harían falta más escenarios, condiciones de iluminación, objetos y situaciones de percepción difícil, además de las comprobaciones exigidas para cada uso.
La garantía no sustituye a la evaluación del sistema completo
Una misión de rescate puede incluir humo, polvo, comunicaciones interrumpidas o una batería que se agota. El planificador de trayectorias aborda una parte de ese conjunto. La cámara puede perder visibilidad y un mecanismo puede fallar aunque la ruta calculada sea correcta. Por eso el resultado científico no debe confundirse con la certificación de un sistema listo para actuar en cualquier emergencia.
También hay decisiones externas al algoritmo. Una organización necesita definir dónde puede volar el vehículo, qué ocurre si deja de recibir órdenes y qué margen mantiene respecto a personas. Estas condiciones no desaparecen porque el sistema evite obstáculos durante un ensayo. La autonomía debe integrarse en procedimientos y límites verificables.
La aportación de SANDO resulta valiosa porque intenta vincular el movimiento futuro de los objetos con una planificación que pueda justificarse formalmente. Esa conexión permite preguntar de dónde sale una garantía y cuándo deja de ser aplicable. Es una pregunta más útil que atribuir seguridad absoluta a una demostración con un buen resultado.
El recorrido siguiente pasa por ampliar la eficiencia y las capacidades del sistema, según los investigadores. Para quien sigue la robótica, el avance muestra cómo se estrecha la distancia entre una prueba matemática y un vuelo real. La prudencia necesaria está en conservar esa precisión cuando se imaginen sus aplicaciones fuera del laboratorio.