Perseverance ha superado el récord de distancia recorrida sobre la superficie de otro mundo. El vehículo alcanzó 45,22 kilómetros el 11 de octubre de 2026, por delante de los 45,16 kilómetros acumulados por Opportunity. La diferencia entre ambas marcas es de 0,06 kilómetros. El anuncio, publicado por el Jet Propulsion Laboratory el 12 de octubre, permite observar algo más interesante que una marca: cuánto cambia una misión cuando el robot puede interpretar el suelo y resolver parte de su navegación sin esperar instrucciones para cada maniobra.
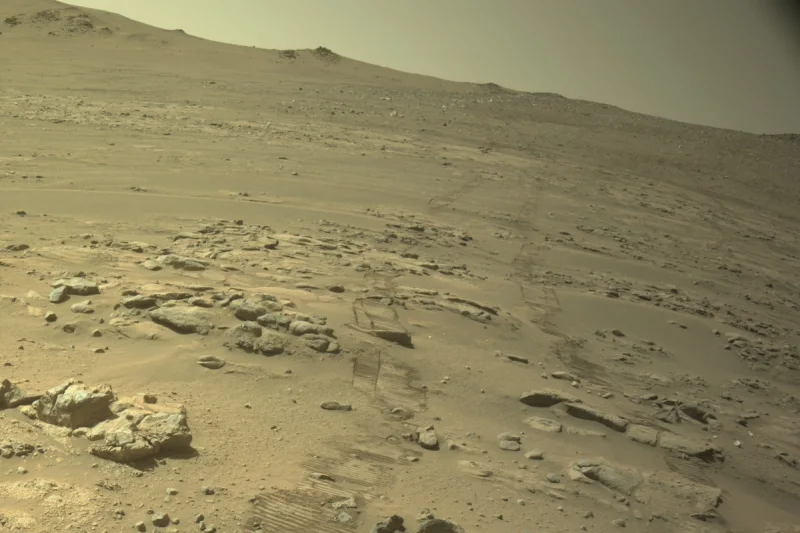
El hito llegó en el sol 2.006 de la misión, durante un desplazamiento de 91,31 metros. Un sol es un día marciano. La fotografía de navegación de esa jornada muestra huellas entre rocas y arena, el entorno que el sistema debe evaluar antes de decidir por dónde avanzar. Perseverance tardó unos cinco años y medio en alcanzar una distancia que Opportunity acumuló a lo largo de una misión de casi quince años. Esa comparación describe el recorrido total, pero no constituye una medida directa de la velocidad de ambos vehículos ni de su productividad científica.
Un destino humano y un camino calculado a bordo
El equipo en la Tierra sigue eligiendo puntos de paso. AutoNav, el sistema de navegación autónoma de Perseverance, utiliza imágenes para construir un mapa tridimensional de los peligros y escoger una trayectoria entre esos puntos. Puede analizar el terreno mientras el vehículo se mueve, en vez de convertir cada observación en una parada que deba resolverse desde el centro de operaciones.
La distinción importa. Un robot puede recibir una meta relativamente lejana y, aun así, necesitar decisiones locales continuas: evitar una piedra, rodear una pendiente o encontrar una franja transitable. Resolver esas decisiones a bordo reduce la dependencia de una secuencia de órdenes preparada para cada pequeño tramo. No significa que el vehículo decida por su cuenta qué investigación merece realizar ni que el equipo humano deje de supervisar sus operaciones.
El comunicado atribuye a AutoNav la evaluación del terreno en más del 90 % de la distancia recorrida por Perseverance. Para los primeros sistemas de navegación de Spirit y Opportunity sitúa esa proporción en torno al 5 %. Son cifras de uso del sistema en sus respectivas misiones, no resultados de un ensayo idéntico. Ayudan a entender el peso que ha ganado la autonomía, pero no permiten aislar por sí solas cuánto aporta cada mejora de cámaras, software o planificación.
Evitar obstáculos y saber dónde estás son problemas distintos
La navegación necesita también una posición fiable. En febrero de 2026, el JPL explicó una incorporación llamada Mars Global Localization. El algoritmo compara panorámicas tomadas por las cámaras del vehículo con mapas orbitales almacenados a bordo. En las operaciones descritas entonces, podía localizar el rover con una precisión aproximada de 25 centímetros y un cálculo de unos dos minutos.
Este mecanismo responde a una limitación de la odometría visual. Seguir detalles del paisaje entre imágenes sucesivas ayuda a estimar el movimiento y a tener en cuenta el deslizamiento de las ruedas, pero los pequeños errores se acumulan. Si el vehículo pierde confianza en su posición, puede detenerse por precaución aunque todavía exista un camino seguro. Reconocerse en un mapa más amplio permite corregir esa incertidumbre sin esperar a que un especialista encuentre desde la Tierra el lugar exacto.
No hay una red de GPS en Marte que proporcione ese servicio como ocurre en los teléfonos terrestres. La comparación con un navegador cotidiano sirve para explicar la función, pero la tecnología es diferente: el rover relaciona lo que ve a ras de suelo con información obtenida desde la órbita. El relieve, las imágenes y el cálculo sustituyen a una constelación de satélites de posicionamiento.
El ordenador de Ingenuity encuentra otra tarea
Mars Global Localization aprovecha la estación con la que Perseverance se comunicaba con el helicóptero Ingenuity. Ese equipo incorpora un procesador comercial más rápido que los ordenadores principales del rover, diseñados para soportar el entorno de radiación. Reutilizarlo ofrece capacidad de cálculo para una función nueva sin enviar otra pieza de hardware a Marte.
La rapidez adicional exige comprobaciones. La explicación técnica de febrero señala que el algoritmo se ejecuta varias veces y que uno de los ordenadores principales verifica la coincidencia de los resultados. El equipo también identificó una pequeña zona de memoria dañada y desarrolló una solución para aislarla durante la ejecución. Es un ejemplo concreto de la diferencia entre disponer de potencia y poder confiar en ella: una misión necesita ambas cosas.
Estas mejoras no convierten la exploración en una conducción sin límites. En el anuncio del récord, el equipo menciona el deslumbramiento de las cámaras de navegación como una restricción todavía presente. Cuando el vehículo avanza hacia el Sol, los artefactos de imagen pueden reducir su jornada útil. El próximo progreso puede depender tanto de interpretar mejor una fotografía difícil como de aumentar la velocidad de un procesador.
Los kilómetros tienen sentido cuando acercan nuevas rocas
Perseverance se desplazaba hacia una zona llamada Idubi, en el área de Lac de Charmes, fuera del borde occidental del cráter Jezero. El objetivo científico es explorar terrenos muy antiguos y buscar indicios de sistemas hidrotermales del pasado. La autonomía resulta útil porque amplía los lugares que pueden visitarse dentro del tiempo disponible, no porque la misión necesite ganar una carrera.
El JPL comunicó además una primera extensión, iniciada en octubre, que prolonga la exploración aproximadamente hasta finales de 2028. Esa planificación abre margen para estudiar más afloramientos y comparar materiales, pero no anticipa sus resultados. Llegar a una roca prometedora no demuestra de antemano qué historia contiene, y una posible señal de procesos antiguos necesita análisis antes de convertirse en una conclusión.
La marca del 11 de octubre deja así una enseñanza práctica para la robótica: elegir una ruta, mantener una posición fiable y comprobar los cálculos son capacidades complementarias. El récord es visible en el contador de distancia. Su interés tecnológico está en el trabajo que el vehículo consigue resolver entre una instrucción humana y la siguiente, conservando la capacidad de detenerse cuando la información deja de ser suficiente.