La robótica lleva años utilizando simuladores para enseñar movimientos antes de ejecutarlos con una máquina real. El problema aparece al cruzar esa frontera: una mesa virtual no tiene exactamente la misma textura que una mesa física, una cámara introduce ruido y un objeto nunca cae de forma idéntica dos veces. MolmoBot plantea que esa distancia entre simulación y realidad puede reducirse sin recoger datos físicos para cada tarea, siempre que el mundo simulado sea lo bastante amplio y variado.
El trabajo, desarrollado por el Allen Institute for AI (Ai2) junto con colaboradores académicos, volvió al primer plano el 9 de octubre en un coloquio de robótica de la Universidad de Washington. La presentación reunió dos piezas que el equipo había publicado durante 2026: MolmoSpaces, el entorno abierto con el que genera y evalúa escenas, y MolmoBot, una familia de políticas que transforma imágenes e instrucciones en acciones del robot.
Millones de intentos antes de tocar un objeto real
La escala es el punto central. MolmoSpaces reúne más de 230.000 entornos interiores y más de 130.000 modelos de objetos. Entre ellos hay 48.000 objetos manipulables y alrededor de 42 millones de agarres anotados. Los escenarios no están ligados a un único simulador y pueden utilizarse con herramientas como MuJoCo, Isaac o ManiSkill.
Sobre esa base, MolmoBot-Engine genera de manera procedural escenas, variaciones visuales y trayectorias. El informe técnico describe un conjunto de 1,8 millones de trayectorias expertas. Una trayectoria no es simplemente una fotografía: registra una secuencia de estados y acciones que conduce, por ejemplo, a coger un objeto o abrir un cajón. Entrenar con muchas combinaciones busca impedir que el sistema memorice una cocina concreta y falle al cambiar el color de una puerta o la posición de una cámara.
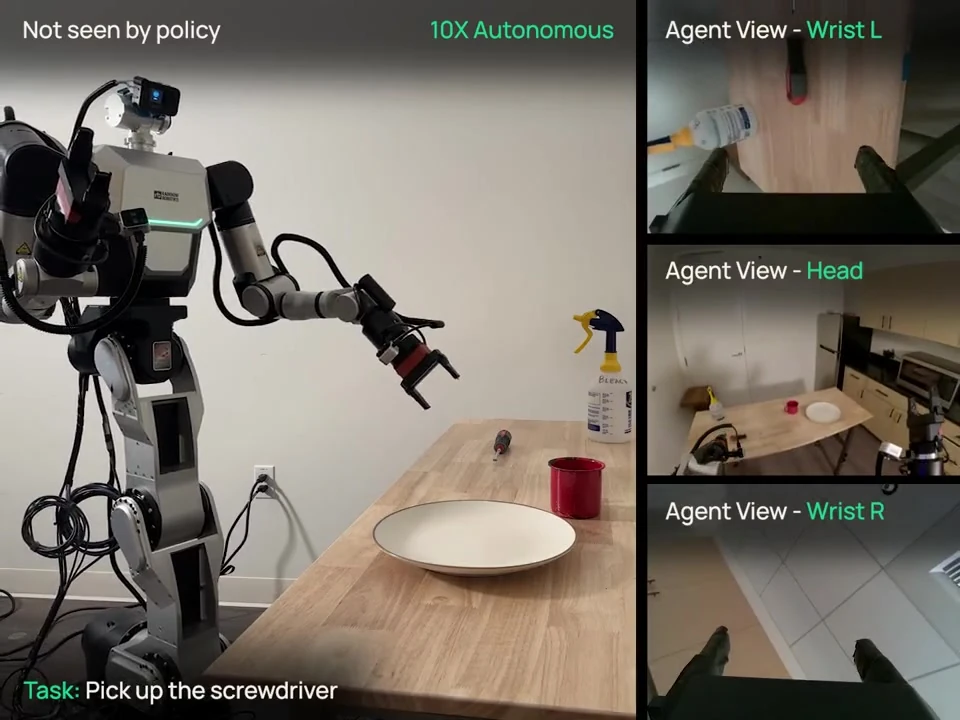
Los investigadores probaron las políticas en dos plataformas diferentes. Una fue el brazo Franka FR3, destinado a tareas de sobremesa. La otra, el manipulador móvil RB-Y1 de Rainbow Robotics, añadió desplazamiento e interacciones con puertas, armarios y cajones. Según el artículo, el mejor modelo alcanzó un 79,2 % de éxito en pruebas reales de coger y colocar objetos, frente al 39,2 % atribuido a la referencia π0.5 en el mismo protocolo. No recibió un ajuste posterior con datos del mundo real para esas pruebas.
Qué significa realmente "sin ajuste físico"
Ese resultado no demuestra que cualquier robot pueda aprender cualquier tarea dentro de una pantalla. Significa algo más delimitado: las políticas evaluadas transfirieron a objetos y entornos no vistos dentro del conjunto de tareas, robots y condiciones definidos por el estudio. El propio ecosistema muestra sensibilidades a la formulación de las instrucciones, la posición inicial de las articulaciones y las oclusiones de la cámara.
También importa quién mide el rendimiento. Las cifras proceden del equipo que ha creado el sistema y del artículo técnico asociado. La publicación abierta de código, datos y protocolos facilita que otros laboratorios intenten reproducirlas, pero no sustituye esa reproducción. Tampoco convierte un porcentaje de éxito en una garantía de seguridad para una casa, un hospital o una fábrica, donde un error puede tener consecuencias distintas a las de un banco de pruebas.
La aportación práctica está en el coste y la repetibilidad. Recoger demostraciones por teleoperación exige un robot físico, operadores, tiempo y un espacio preparado. Cada cambio de máquina puede reducir el valor del conjunto anterior. Un generador procedural permite producir nuevas variaciones, repetir experimentos y compartir la receta completa. Los laboratorios con menos acceso a grandes flotas pueden investigar con una base común antes de reservar horas de máquina.
De los píxeles al contacto
El salto sigue siendo difícil porque la manipulación depende de detalles que una imagen no cuenta por completo. La fricción, la deformación, el peso o el juego mecánico alteran el resultado. MolmoBot intenta compensarlo mediante diversidad y aleatorización: si durante el entrenamiento cambian objetos, cámaras, iluminación y configuraciones, la política tiene menos motivos para aferrarse a una señal accidental.
MolmoSpaces aporta además una forma de comparar políticas. Su informe presenta ocho tareas y una correlación alta entre las clasificaciones obtenidas en simulación y en el mundo real. Esa correlación ayuda a escoger candidatos prometedores, aunque no elimina la comprobación física. Un simulador útil puede ordenar bien varios modelos y, aun así, omitir un fallo relevante para un caso concreto.
La presentación del 9 de octubre no inauguró el proyecto, pero sí condensó una tendencia que está ganando peso: tratar la simulación como una infraestructura de datos y evaluación, no solo como una maqueta previa. El valor de MolmoBot dependerá ahora de cuánto se reutilice fuera de su equipo, qué resultados consigan terceros y cómo responda al aumentar la duración y delicadeza de las tareas.
Para la robótica generalista, el avance no consiste en declarar resuelta la realidad. Consiste en disponer de un laboratorio virtual abierto, grande y medible que permita llegar a la prueba física con mejores hipótesis. La máquina todavía tiene que abrir la puerta de verdad. La diferencia es que puede haber practicado millones de veces antes de intentarlo.