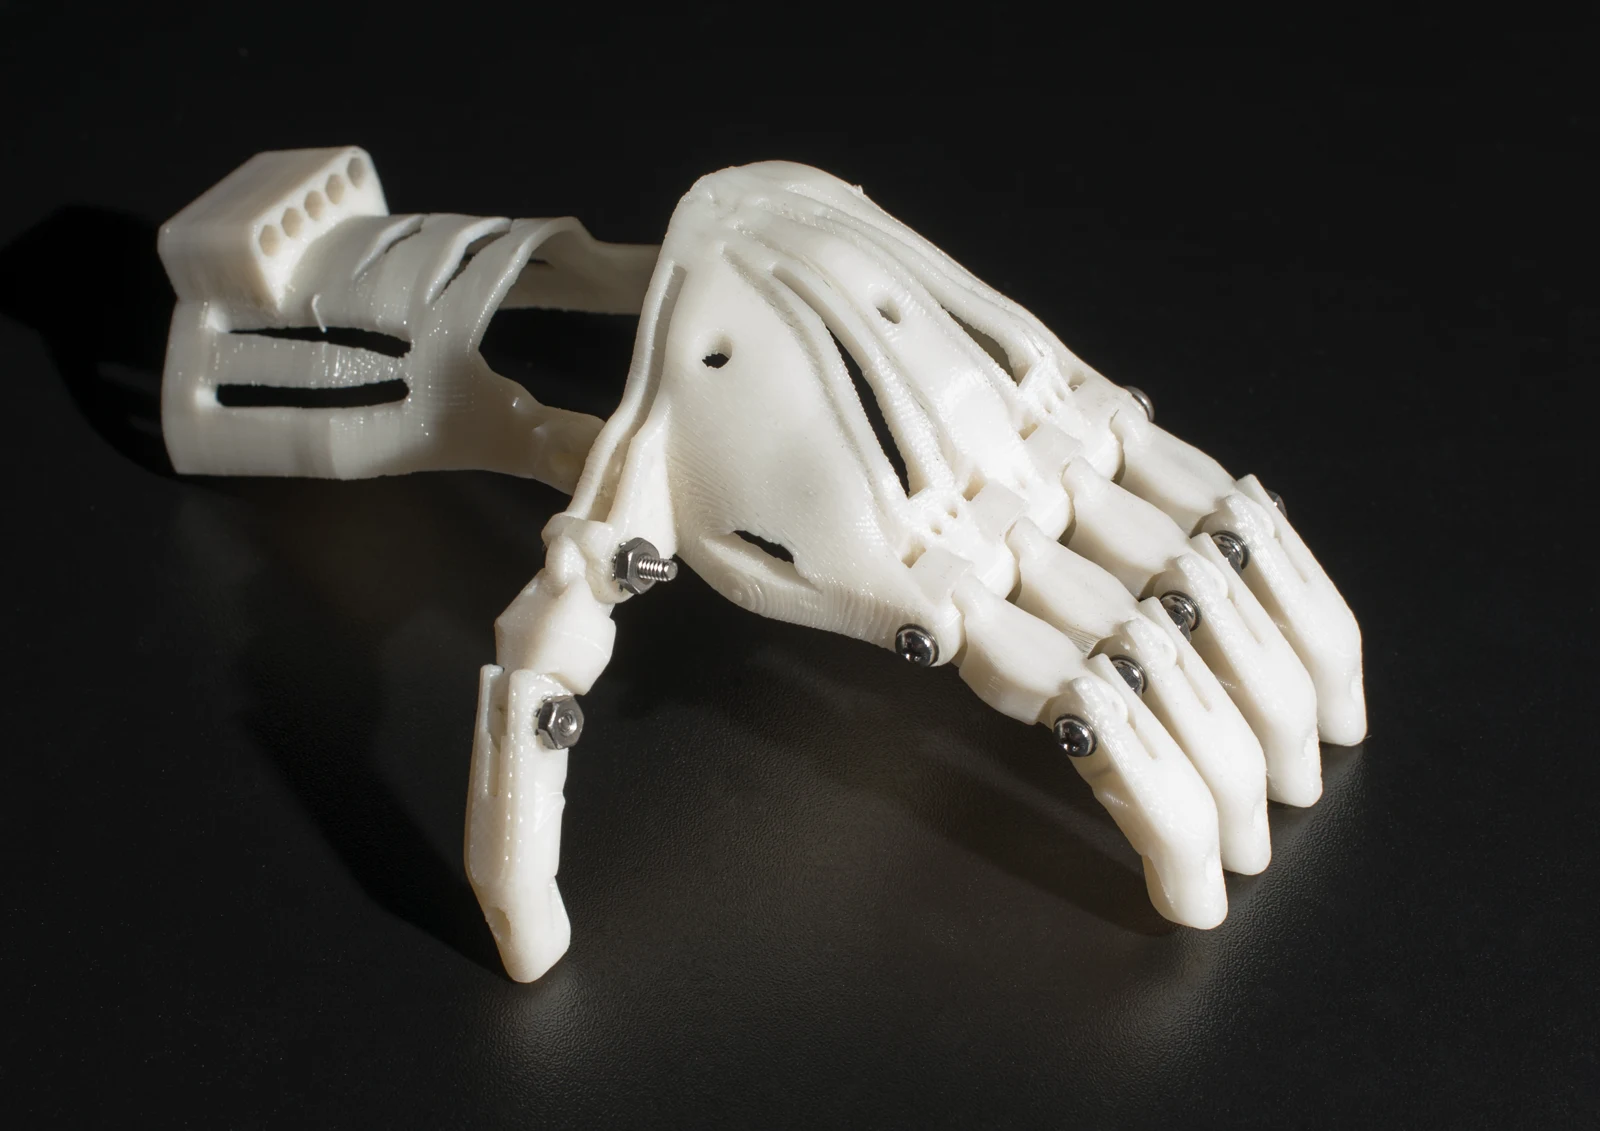
Una mano robótica impresa en 3D puede mover los dedos con motores y tendones artificiales. El proyecto Healing Hands, desarrollado en la Universidad Estatal de Kennesaw, añade otra función: colocar sensores en las yemas para medir constantes vitales cuando la mano rodea la muñeca de una persona. Su responsable estudiantil, Daksh Garg, presentó el avance el 9 de octubre, cuando la parte mecánica del prototipo ya estaba terminada y comenzaba la integración de sensores y software.
La propuesta combina mecatrónica y monitorización biomédica en un solo dispositivo. Hilo de pesca hace de tendón para flexionar los dedos, mientras un pequeño ordenador coordina los motores y el cierre de la mano.
Sensores en contacto con la muñeca
El diseño prevé medir frecuencia cardiaca, saturación de oxígeno y otras señales desde los dedos. Al rodear la muñeca, las yemas mantendrían el contacto. El programa del simposio de investigación de Kennesaw añade temperatura corporal y una interfaz informática para visualizar los datos.
El bajo coste forma parte del objetivo, pero una estimación de componentes no equivale al precio de un dispositivo médico. Un producto terminado tendría que incorporar calibración, fabricación reproducible, mantenimiento y cumplimiento regulatorio.
Un prototipo, no un instrumento clínico
La etapa de desarrollo obliga a interpretar con cautela sus posibilidades. La estructura mecánica está completa, pero los sensores se encontraban en instalación y el software seguía en desarrollo en el momento del anuncio. La universidad no comunica un ensayo clínico, una autorización sanitaria ni resultados comparativos frente a equipos médicos certificados.
Medir desde la piel parece un gesto simple, aunque introduce muchos factores. La presión de contacto puede alterar la señal y el movimiento añade ruido. Para que una lectura sea útil habría que calibrarla, compararla con una referencia y establecer qué precisión mantiene en personas y situaciones distintas.
La FDA explica que un pulsioxímetro estima la saturación mediante haces de luz y advierte de posibles imprecisiones. Entre los factores relevantes cita circulación deficiente, pigmentación y temperatura de la piel, movimiento, tabaco y esmalte de uñas. Su guía de evaluación solicita comparar las lecturas con una referencia sanguínea, distribuir observaciones a lo largo del intervalo de saturación y representar los errores. Aplicar un sensor óptico a un dedo robótico no elimina esas exigencias metrológicas.
La pigmentación merece una prueba deliberada. La propia FDA ha pedido estudios más diversos porque la melanina modifica la absorción óptica. No bastaría con que el prototipo acertara en una demostración o con una sola persona. Tendría que declarar cuándo la señal es insuficiente, qué incertidumbre acompaña a cada medida y si el contacto de la yema mantiene una geometría repetible.
La fuerza del agarre también necesita control. Una mano que sujete demasiado poco perderá contacto y una que apriete demasiado puede resultar incómoda o insegura. El uso sanitario exigiría límites mecánicos, detección de obstáculos, parada inmediata y protocolos de limpieza. La silicona exterior puede mejorar el contacto, pero su durabilidad y desinfección forman parte del problema de ingeniería.
Una línea de investigación con antecedentes
La unión entre robots y sensores fisiológicos no parte de cero. Investigaciones anteriores han colocado sensores táctiles en dedos robóticos para registrar pulso y cambios relativos de presión sanguínea al tocar una muñeca. Otros equipos han montado cámaras térmicas y ópticas sobre robots móviles para obtener frecuencia cardiaca, respiración y temperatura sin contacto. Esos trabajos muestran que la plataforma robótica puede acercar el sensor al paciente, pero también que cada modalidad requiere condiciones y validaciones propias.
Healing Hands elige el contacto directo y concentra varios sensores en las yemas. Esa arquitectura podría permitir que una misma extremidad ayudara físicamente y recogiera información, en vez de depender de varios aparatos separados. A largo plazo, sus promotores imaginan apoyo a profesionales de hospitales o residencias. Antes tendría que demostrar repetibilidad, seguridad y una ventaja práctica frente a una pulsera o un pulsioxímetro convencional.
El interés del proyecto está también en su proceso de construcción. La impresión 3D permite reemplazar piezas y modificar geometrías sin fabricar moldes. Los tendones de hilo ofrecen un mecanismo asequible para traducir el giro de los motores en flexión. El ordenador de placa única facilita experimentar con controles y lectura de sensores. Esa combinación convierte el prototipo en una plataforma que puede evolucionar aunque la primera versión no alcance todavía una aplicación clínica.
La siguiente prueba es medir bien
El anuncio del 9 de octubre describe una máquina en transición: ya puede articular la mano, pero aún debe demostrar que las cifras obtenidas son fiables. El paso siguiente no consiste solo en conseguir que aparezca un número en pantalla. Requiere contrastarlo con instrumentos de referencia, repetir la medición, cuantificar errores y estudiar qué sucede si cambia la postura o la persona se mueve.
Si supera esas etapas, una mano sensorizada podría aportar algo que un monitor fijo no tiene: capacidad para colocarse, mantener el contacto y combinar percepción con acción. Si no las supera, seguirá ofreciendo información sobre materiales, control de fuerza e integración de sensores. En ambos casos, la noticia no es que un robot pueda sustituir ya a un profesional sanitario. Es que un prototipo asequible empieza a explorar cómo una extremidad robótica puede tocar con cuidado y, al mismo tiempo, obtener datos útiles de ese contacto.
Fuentes
- Universidad Estatal de Kennesaw: prototipo de Daksh Garg
- Kennesaw: programa del simposio de primavera de 2026
- Scientific Reports: sensor táctil remoto en una mano robótica
- Science Robotics: plataforma móvil para constantes sin contacto
- FDA: limitaciones de los pulsioxímetros
- FDA: guía de evaluación previa a la comercialización