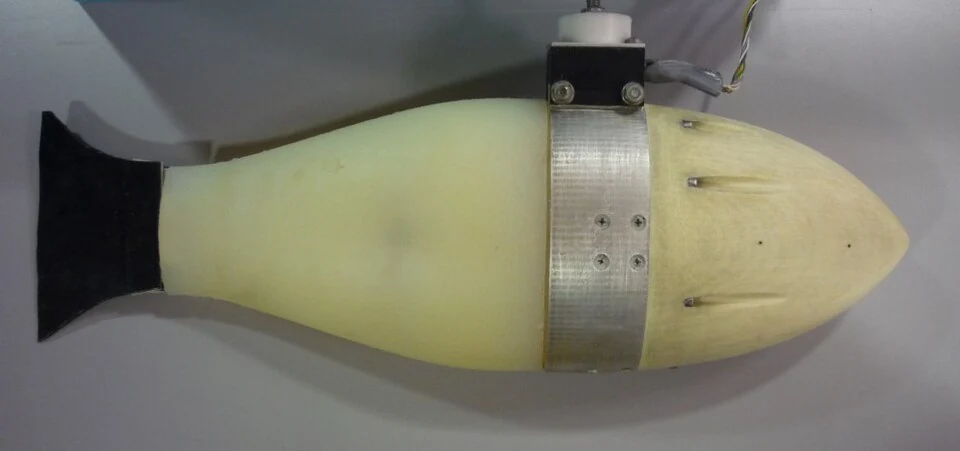
El robot que nada en una placa de laboratorio no lleva un motor eléctrico en cada aleta. Su movimiento procede de células musculares vivas colocadas sobre una lámina de gel. Investigadores del MIT han presentado un pequeño nadador biohíbrido que responde a destellos de luz y puede recorrer un laberinto acuático sencillo. El trabajo, difundido a finales de septiembre, explora cómo construir actuadores blandos con menos volumen de tejido.
La demostración resulta llamativa por su sencillez visual: iluminar un lado hace que una aleta se contraiga y cambia el movimiento del conjunto. Sin embargo, el interés científico no está solo en dirigirlo. El estudio examina cómo el material que sostiene las células y la geometría de su superficie condicionan la fuerza que esas células pueden transmitir.
El soporte es parte del motor
El artículo de Advanced Functional Materials describe actuadores formados por capas delgadas de músculo esquelético sobre un sustrato flexible. El equipo estudia propiedades del gel y patrones de alineación celular. La composición, la rigidez y la forma de los surcos influyen en cómo se organiza el tejido y en cómo se aprovecha su contracción.
Esto permite entender una diferencia con un motor convencional. En una máquina rígida, es habitual imaginar el motor como una pieza y la estructura como otra. En un sistema biohíbrido, el comportamiento emerge de la relación entre tejido y soporte. Si el gel se deforma de una manera inadecuada, una contracción fuerte puede traducirse en poco avance. Si las células no transmiten su fuerza de forma coordinada, parte del esfuerzo tampoco contribuye al movimiento deseado.
El antecedente del laboratorio sobre músculo artificial que se flexiona en varias direcciones ayuda a situar esa línea de trabajo. Organizar las células sobre una superficie permite buscar movimientos distintos sin construir necesariamente una cadena de articulaciones rígidas. El nuevo nadador utiliza esa idea para producir locomoción dentro de un medio líquido.
Una orden luminosa y una respuesta física
Según la explicación del MIT, las células están modificadas para contraerse al recibir luz. El prototipo dispone de dos zonas musculares que se pueden estimular por separado. Los investigadores guían el recorrido mediante iluminación externa. La prueba no demuestra un robot que observe por sí mismo el laberinto y elija autónomamente una ruta.
Separar ambas capacidades importa. Un actuador transforma una señal en movimiento. Un sistema autónomo necesita además percibir su entorno, decidir y controlar sus acciones. Es posible investigar una de esas funciones sin haber resuelto las demás. En este caso, la respuesta a la luz permite estudiar con claridad cómo se mueve el cuerpo y cómo cambian sus giros.
La velocidad publicada se expresa en longitudes del cuerpo por minuto, una forma útil de comparar movimientos entre organismos o máquinas de tamaños distintos. No debe confundirse con una gran velocidad absoluta. El MIT informa de un máximo aproximado de cuatro longitudes corporales por minuto para esta demostración. Esa cifra describe el prototipo y sus condiciones de ensayo.
Qué significa que un robot esté vivo en parte
Biohíbrido no quiere decir que toda la máquina sea un organismo. Aquí hay material fabricado y tejido vivo desempeñando funciones diferentes. Las células requieren condiciones que permitan mantener su actividad, mientras que el soporte debe resistir y transmitir esfuerzos. Esa combinación abre posibilidades de suavidad y adaptación, pero introduce necesidades que no tiene un mecanismo construido únicamente con metal y plástico.
Un dispositivo destinado a permanecer fuera del laboratorio tendría que resolver cuestiones de mantenimiento, duración y respuesta ante cambios del medio. La temperatura, la composición del líquido o la disponibilidad de nutrientes pueden importar cuando interviene tejido vivo. Son preguntas para evaluar una eventual aplicación, no prestaciones que la demostración haya acreditado.
También conviene separar el coste del material del coste de fabricar y conservar el sistema. Utilizar una capa más fina puede reducir la cantidad de células necesaria. Eso no basta para calcular cuánto costaría producir un robot completo, transportarlo o utilizarlo de forma repetida. La investigación ofrece una arquitectura prometedora, sin presentar todavía un producto listo para desplegar.
Un banco de pruebas para máquinas blandas
El recorrido por un laberinto sirve para observar si el actuador produce un desplazamiento controlable y si puede cambiar de dirección. No equivale a una misión en un río, una tubería o el cuerpo humano. Cada entorno añade corrientes, obstáculos, contaminación o requisitos de seguridad diferentes. Por eso sería precipitado convertir las posibles aplicaciones futuras en resultados actuales.
La pregunta más fértil es qué se aprende sobre diseño. Un cuerpo muy flexible necesita aprovechar la deformación, en lugar de luchar contra ella. Una parte que se dobla demasiado puede desperdiciar fuerza. Otra que no se dobla suficiente puede impedir el impulso. Ajustar esa relación permite estudiar el movimiento como una propiedad del conjunto.
El aquabot del MIT muestra que una capa delgada de músculo puede hacer algo más que contraerse ante una cámara: puede impulsar una estructura y permitir maniobras básicas. El siguiente avance útil tendrá que medirse con la misma concreción, ya sea en velocidad, duración, control o eficiencia. Mientras tanto, la placa de laboratorio ofrece un lugar donde aprender a construir máquinas que se mueven con materiales muy distintos a los habituales.